Poradnik pilota
Środki w powietrzu: łącze C2, RTH, geocage
wrz
Dron klasy C5/C6 w STS musi spełniać wymagania łącza dowodzenia C2, funkcji powrotu (RTH) i ograniczenia geofencingu (geocage) – pilot testuje je przed każdą operacją BVLOS lub VLOS w trudnym terenie.
Przed startem sprawdź
- Poziom sygnału RC i wideo (FPV/BVLOS z obserwatorem wizualnym).
- Ustawienie RTH – wysokość powrotu, punkt home, zachowanie przy utracie łącza.
- Aktywne limity geocage zgodne z INOP i mapą operacji.
- Fail-safe – co robi BSP przy utracie łącza (hover, RTH, lądowanie).
RTH i geocage w praktyce
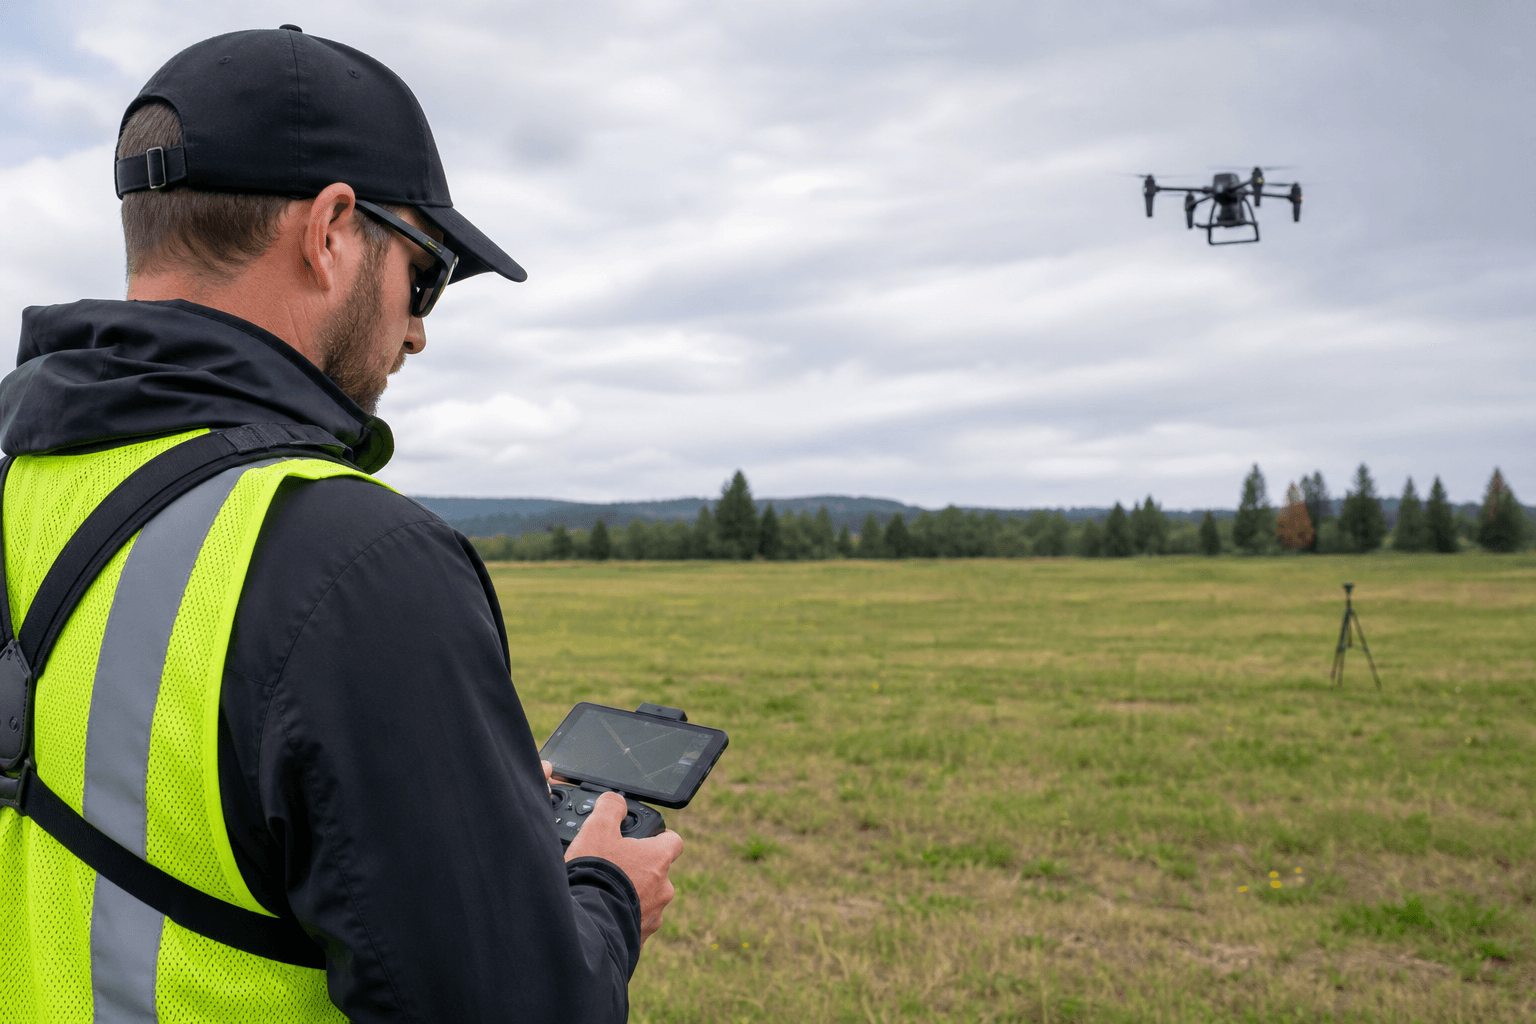
RTH to procedura awaryjna, nie sposób na przedłużenie zasięgu lotu. Geocage to wirtualna granica – przekroczenie powinno skutkować ostrzeżeniem lub automatycznym powrotem zgodnie z INOP. Starsze BSP bez klasy C mogą nie mieć pełnego geocage – wtedy większe ograniczenia operacyjne.

Test RTH przed BVLOS
Na wypalonej baterii (nie na pełnej misji) sprawdź RTH: wysokość powrotu, zachowanie przy utracie sygnału, punkt home. Zapisz wynik w logu. Geocage ustaw zgodnie z INOP – przekroczenie powinno dać ostrzeżenie lub auto-RTH.
Redundancja łącza
W STS-02 często wymagane jest utrzymanie łącza C2 – omawiamy na teorii, testujemy na praktyce z obserwatorem wizualnym lub systemem wsparcia zgodnie z programem.
Środki w powietrzu – katalog
- Limit wysokości i geocage w aplikacji lotu.
- Utrzymanie VLOS lub procedura BVLOS ze wspomaganiem.
- Minimalna odległość od osób i przeszkód.
- RTH przy utracie łącza – test przed misją.
- Rezerwa baterii – przerwanie lotu przed krytycznym poziomem.
Systemy antykolizyjne
Nie wszystkie BSP mają sense-and-avoid. W STS opisujesz, jak pilot utrzymuje separację: wizualnie, z obserwatorem, z ograniczeniem prędkości. Przy BVLOS wymagania rosną – omawiamy na module STS-02.
Dokumentacja w INOP
Każdy środek powietrzny powinien mieć odpowiednik w INOP: parametr techniczny + procedura pilota. Przykład: „Max wysokość 80 m AGL, RTH przy 25% baterii”.
Perspektywa instruktora – test przed misją
RTH testujesz na wypalonej baterii w bezpiecznym terenie – nie po raz pierwszy nad głowami ludzi. Sprawdź wysokość powrotu, punkt home, zachowanie przy utracie sygnału. Wynik zapisujesz w logu – „RTH OK, firmware X.X”.
Geocage ustaw zgodnie z INOP – przekroczenie powinno dać ostrzeżenie lub auto-RTH. Starsze BSP bez klasy C mogą nie mieć pełnego geocage – wtedy większe ograniczenia operacyjne w opisie operacji.
W STS-02 łącze C2 i redundancja to temat egzaminacyjny i praktyczny. Pilot musi wiedzieć, co robi BSP przy utracie łącza – hover, RTH czy lądowanie – i mieć to wpisane w INOP.
W DRONE4TECH łączymy wiedzę prawną z praktyką terenową – każdy moduł programu STS/A2 ma odpowiednik w ćwiczeniach na sali i w polu. Jeśli planujesz pierwszą operację komercyjną, skorzystaj z checklisty pierwszego lotu komercyjnego oraz konsultacji z instruktorem po kursie. Aktualizacje przepisów publikujemy w sekcji przepisy ULC 2026.
Podsumowanie – środki w powietrzu
Limit wysokości, geocage, RTH, utrzymanie łącza C2 – parametry techniczne wpisane w INOP i testowane przed misją. RTH testuj na wypalonej baterii w bezpiecznym terenie, nie po raz pierwszy nad głowami ludzi.
BSP klasy C5/C6 ma wymagania techniczne dla STS – legacy sprzęt wymaga dodatkowej dokumentacji. Firmware i naprawy wpływają na airworthiness – log utrzymania obok dziennika lotów.
Chcesz szkolić się u certyfikowanych instruktorów? Kurs A2, STS-01/STS-02 – zapis online · kontakt.
Najczęstsze pytania
Command and Control – łącze dowodzenia; wymagania zależą od klasy BSP i scenariusza STS.
Nie – to procedura awaryjna, nie normalna eksploatacja BVLOS.
Nie zawsze – operator musi opisać substytuty w INOP.
Tak – moduł techniczny i praktyka w DRONE4TECH.